
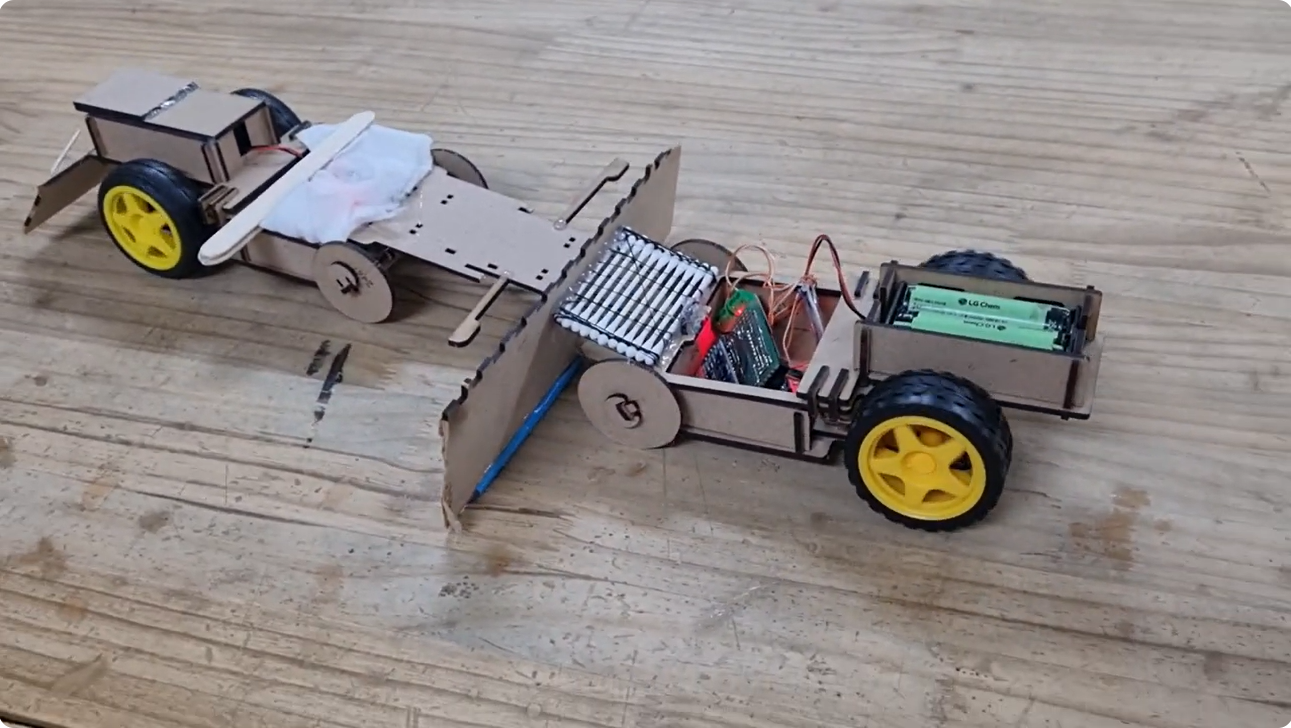
아두이노로 C코딩하여 서보모터 한개 동작부터 차근차근 서보모터 5개를 이용하여 로봇팔을 만들었습니다.
마지막에 로봇팔 손을 기어를 이용하여 만들어 봤는데 c코드를 추가 했을 때 동작의 이상을 보였습니다.
문제점은 손 동작시 delay를 주면서 시간이 늦어지면서 전체적인 움직임이 부자연스럽게 되었는데 해결했습니다.
아두이노로 C코딩하여 서보모터 한개 동작부터 차근차근 서보모터 5개를 이용하여 로봇팔을 만들었습니다.
마지막에 로봇팔 손을 기어를 이용하여 만들어 봤는데 c코드를 추가 했을 때 동작의 이상을 보였습니다.
문제점은 손 동작시 delay를 주면서 시간이 늦어지면서 전체적인 움직임이 부자연스럽게 되었는데 해결했습니다.
💬 응원 댓글 (0)