
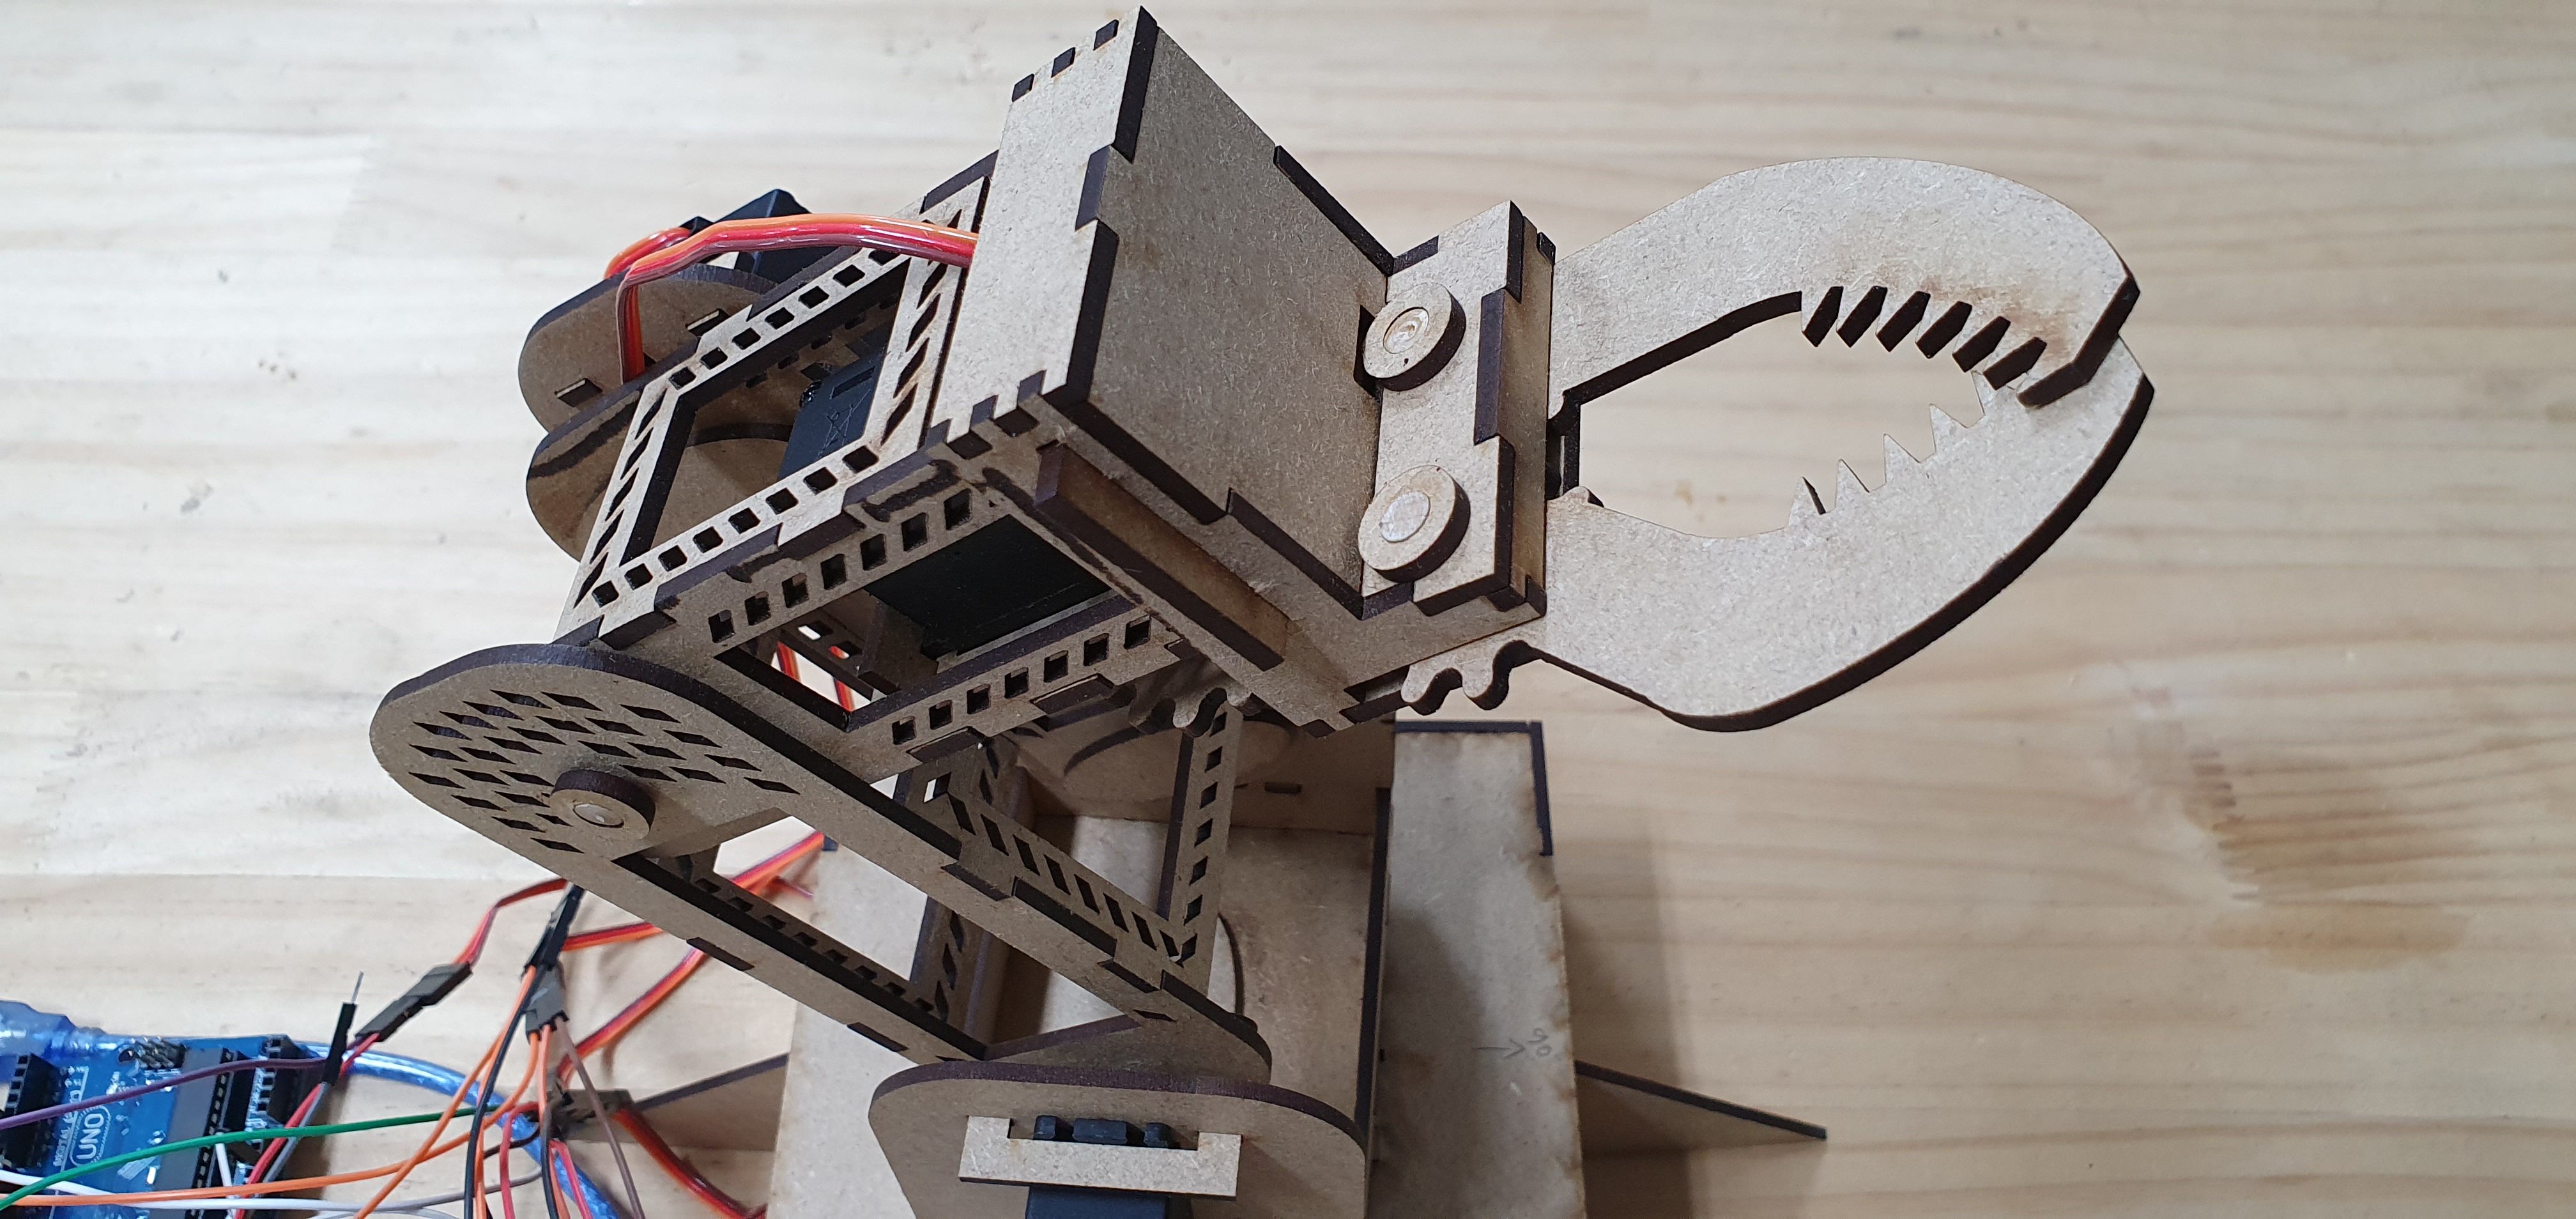
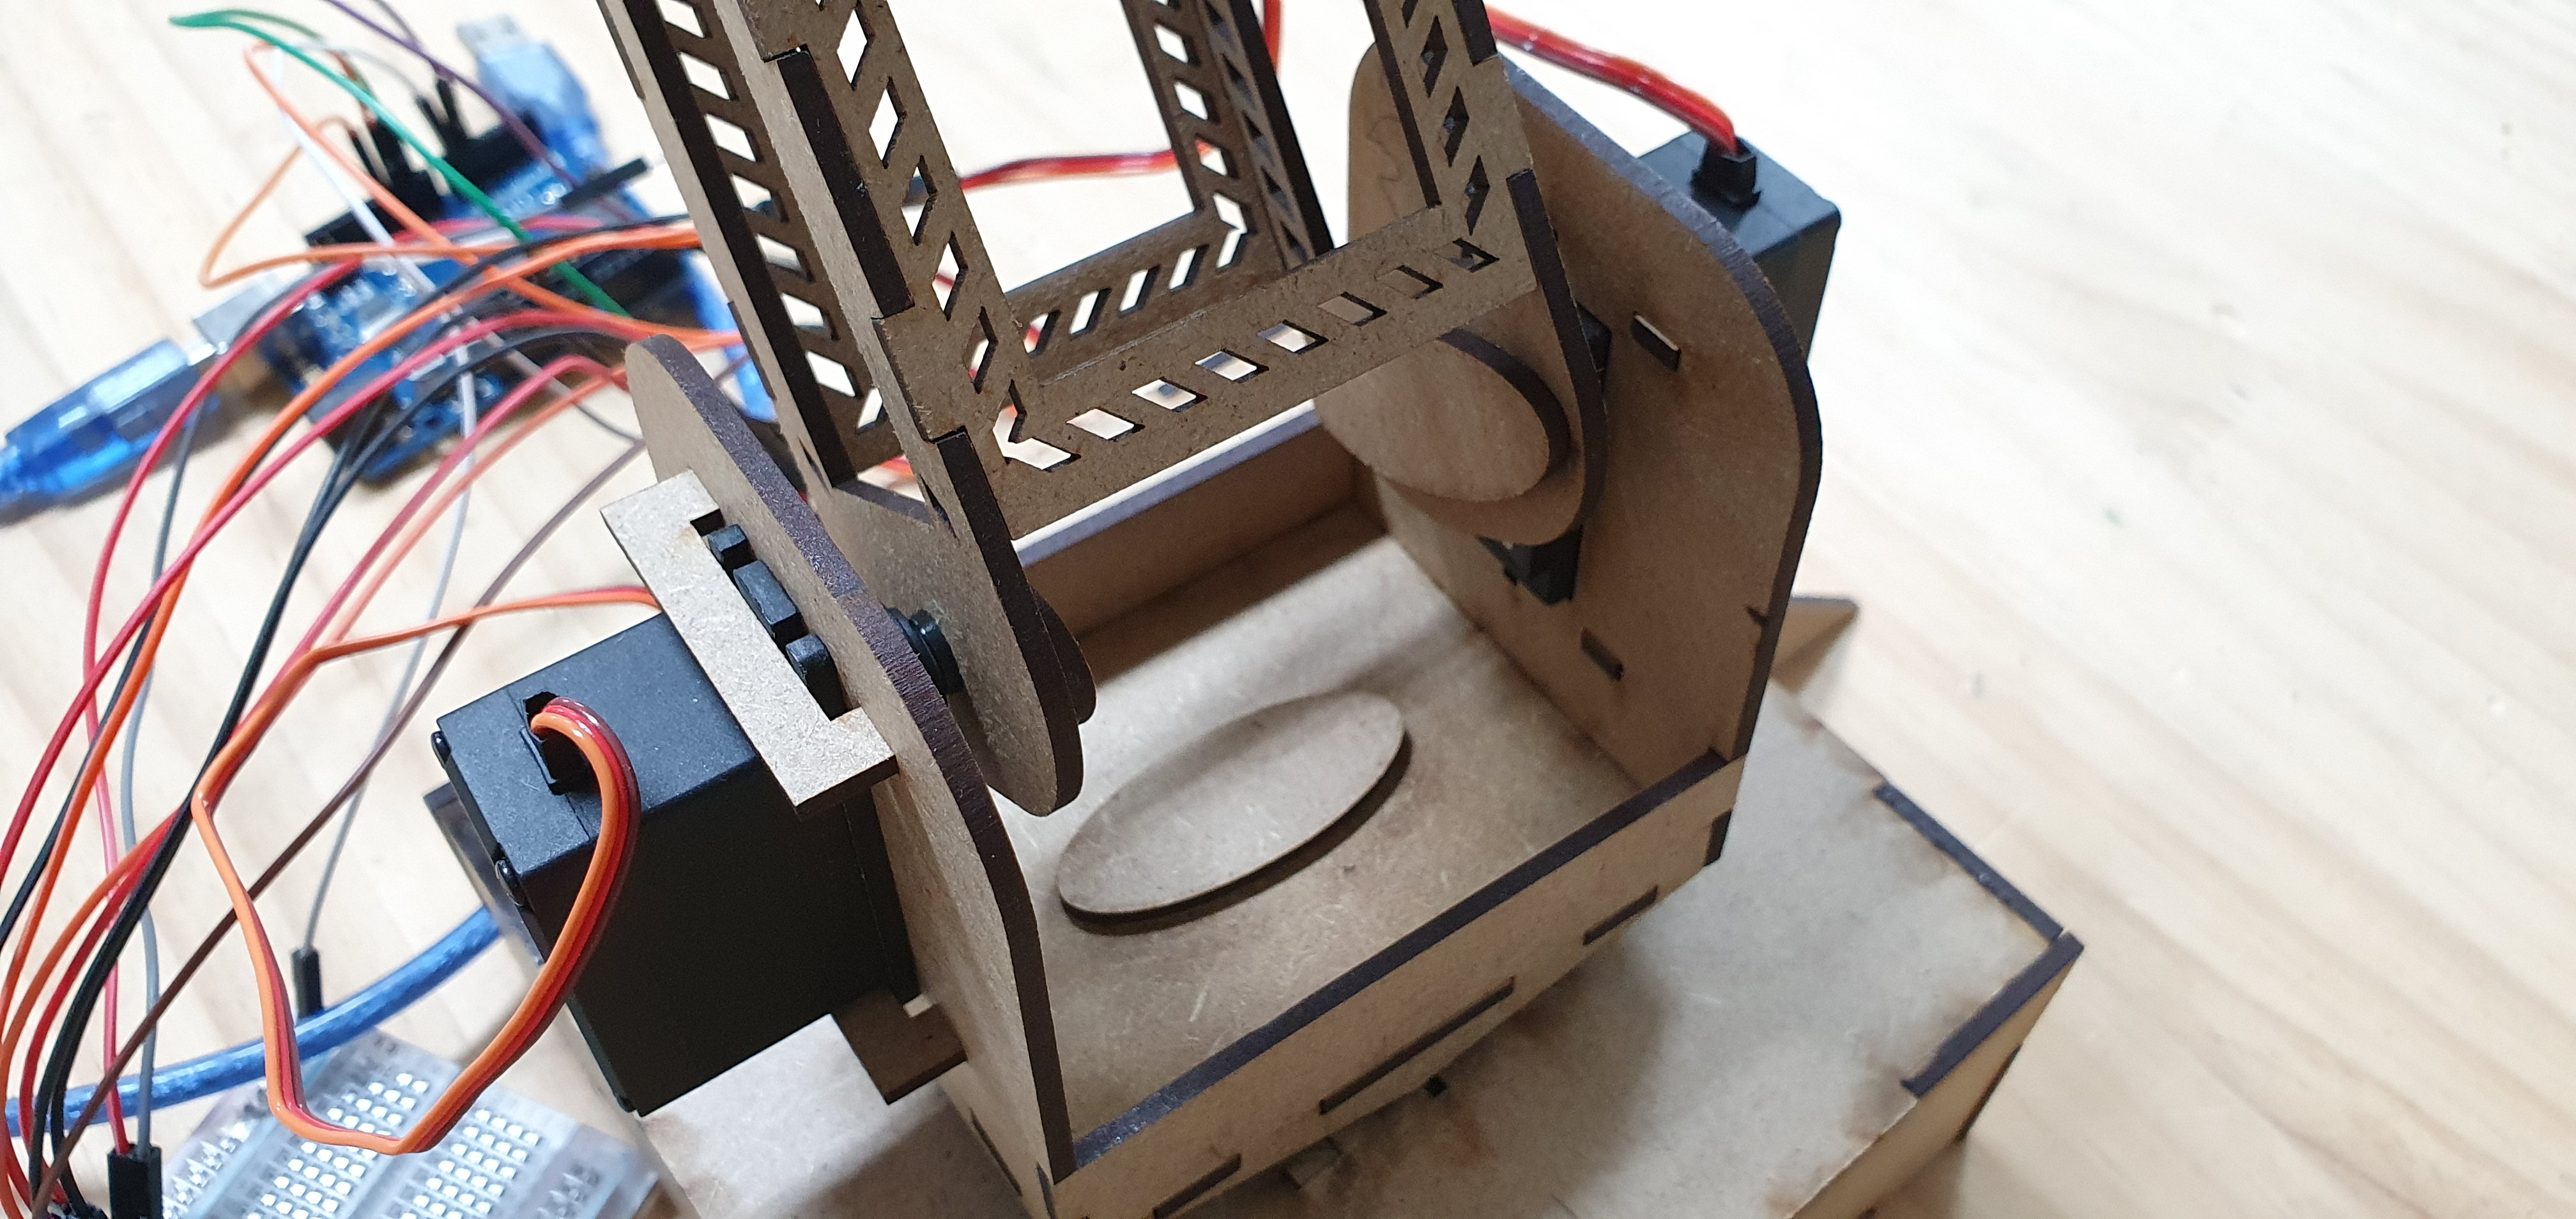
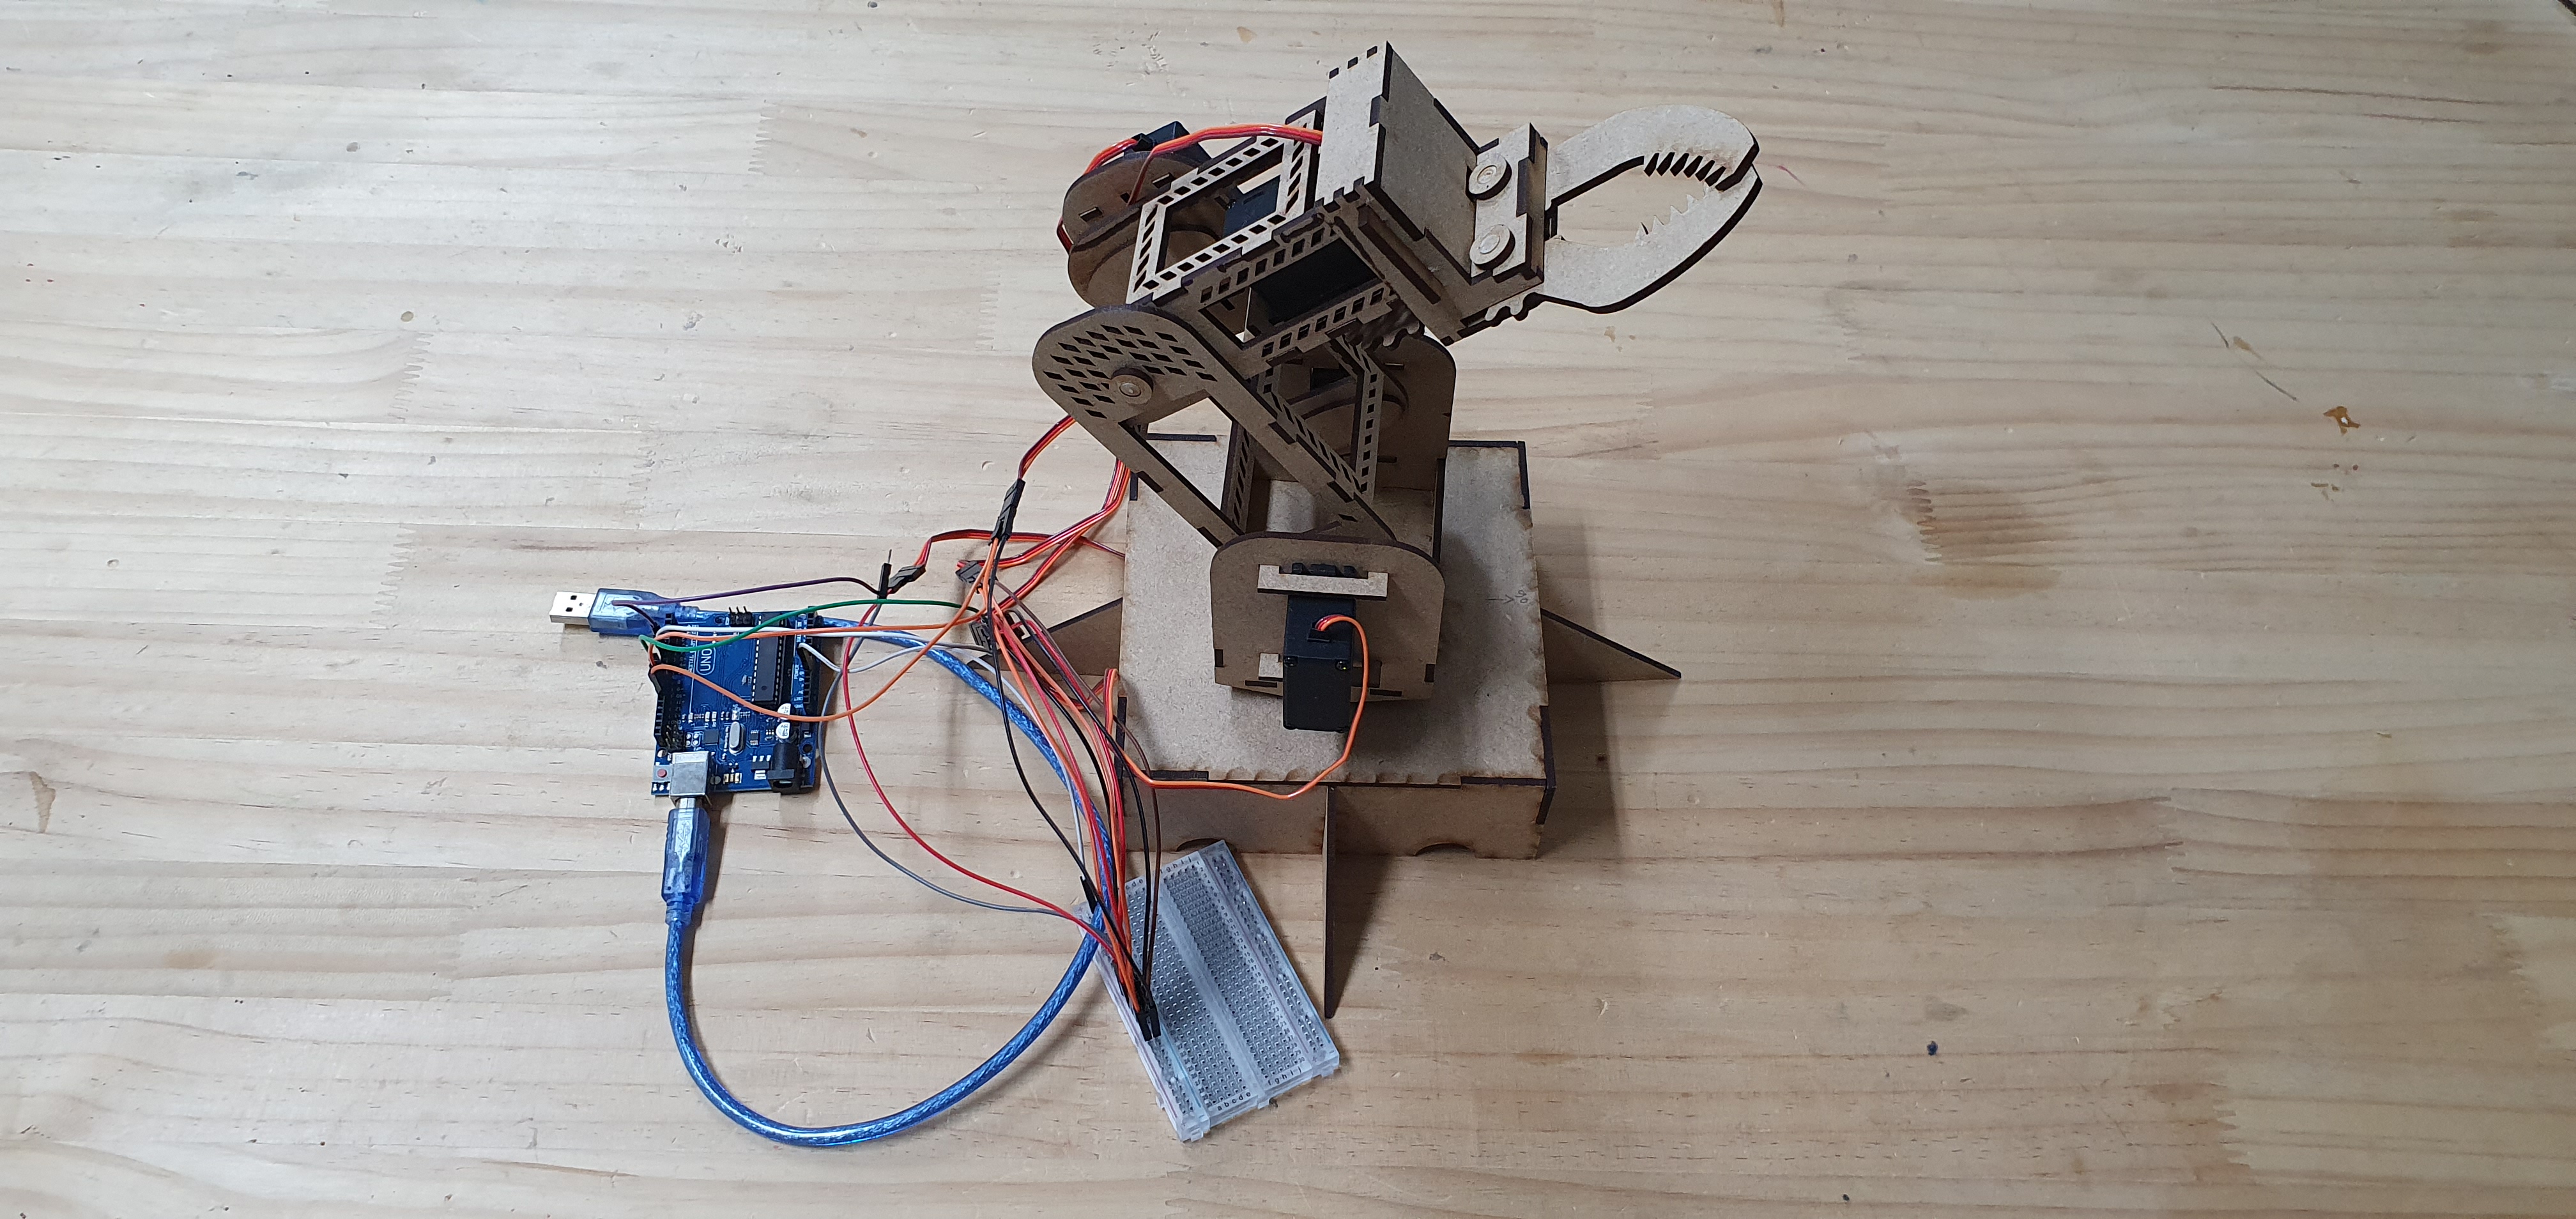
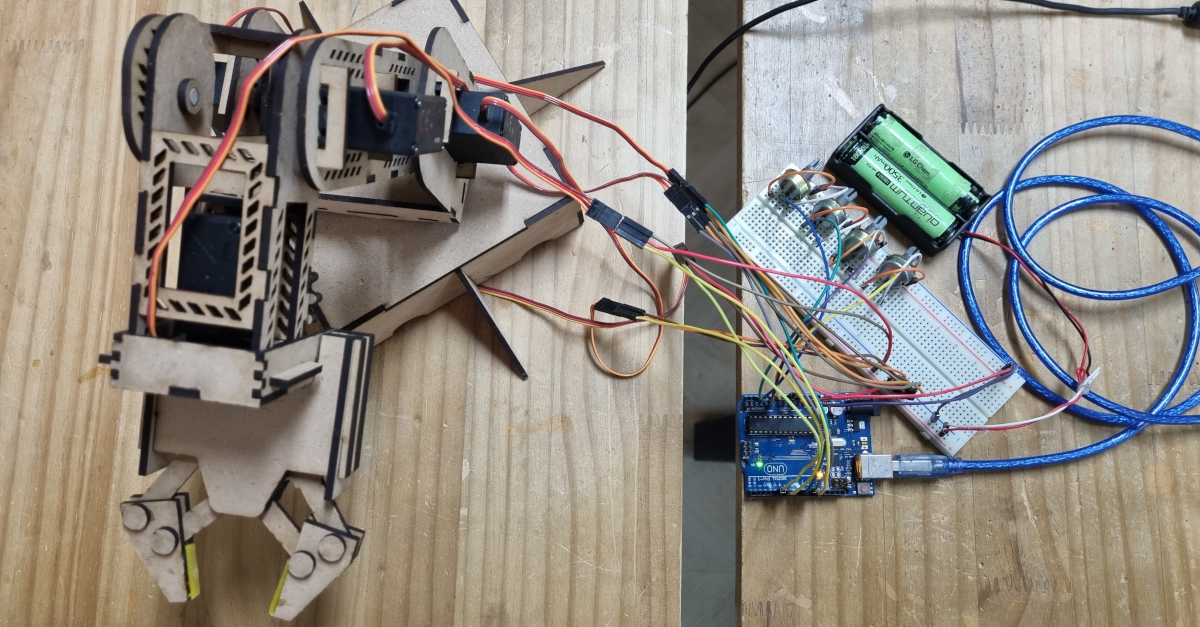
팅커캐드로 로봇팔 외형을 모델링하고 레이저커팅기로 로봇팔 외형을 커팅하였습니다. 아두이노와 서보모터를 이용해서 기본 동작 시켰습니다.
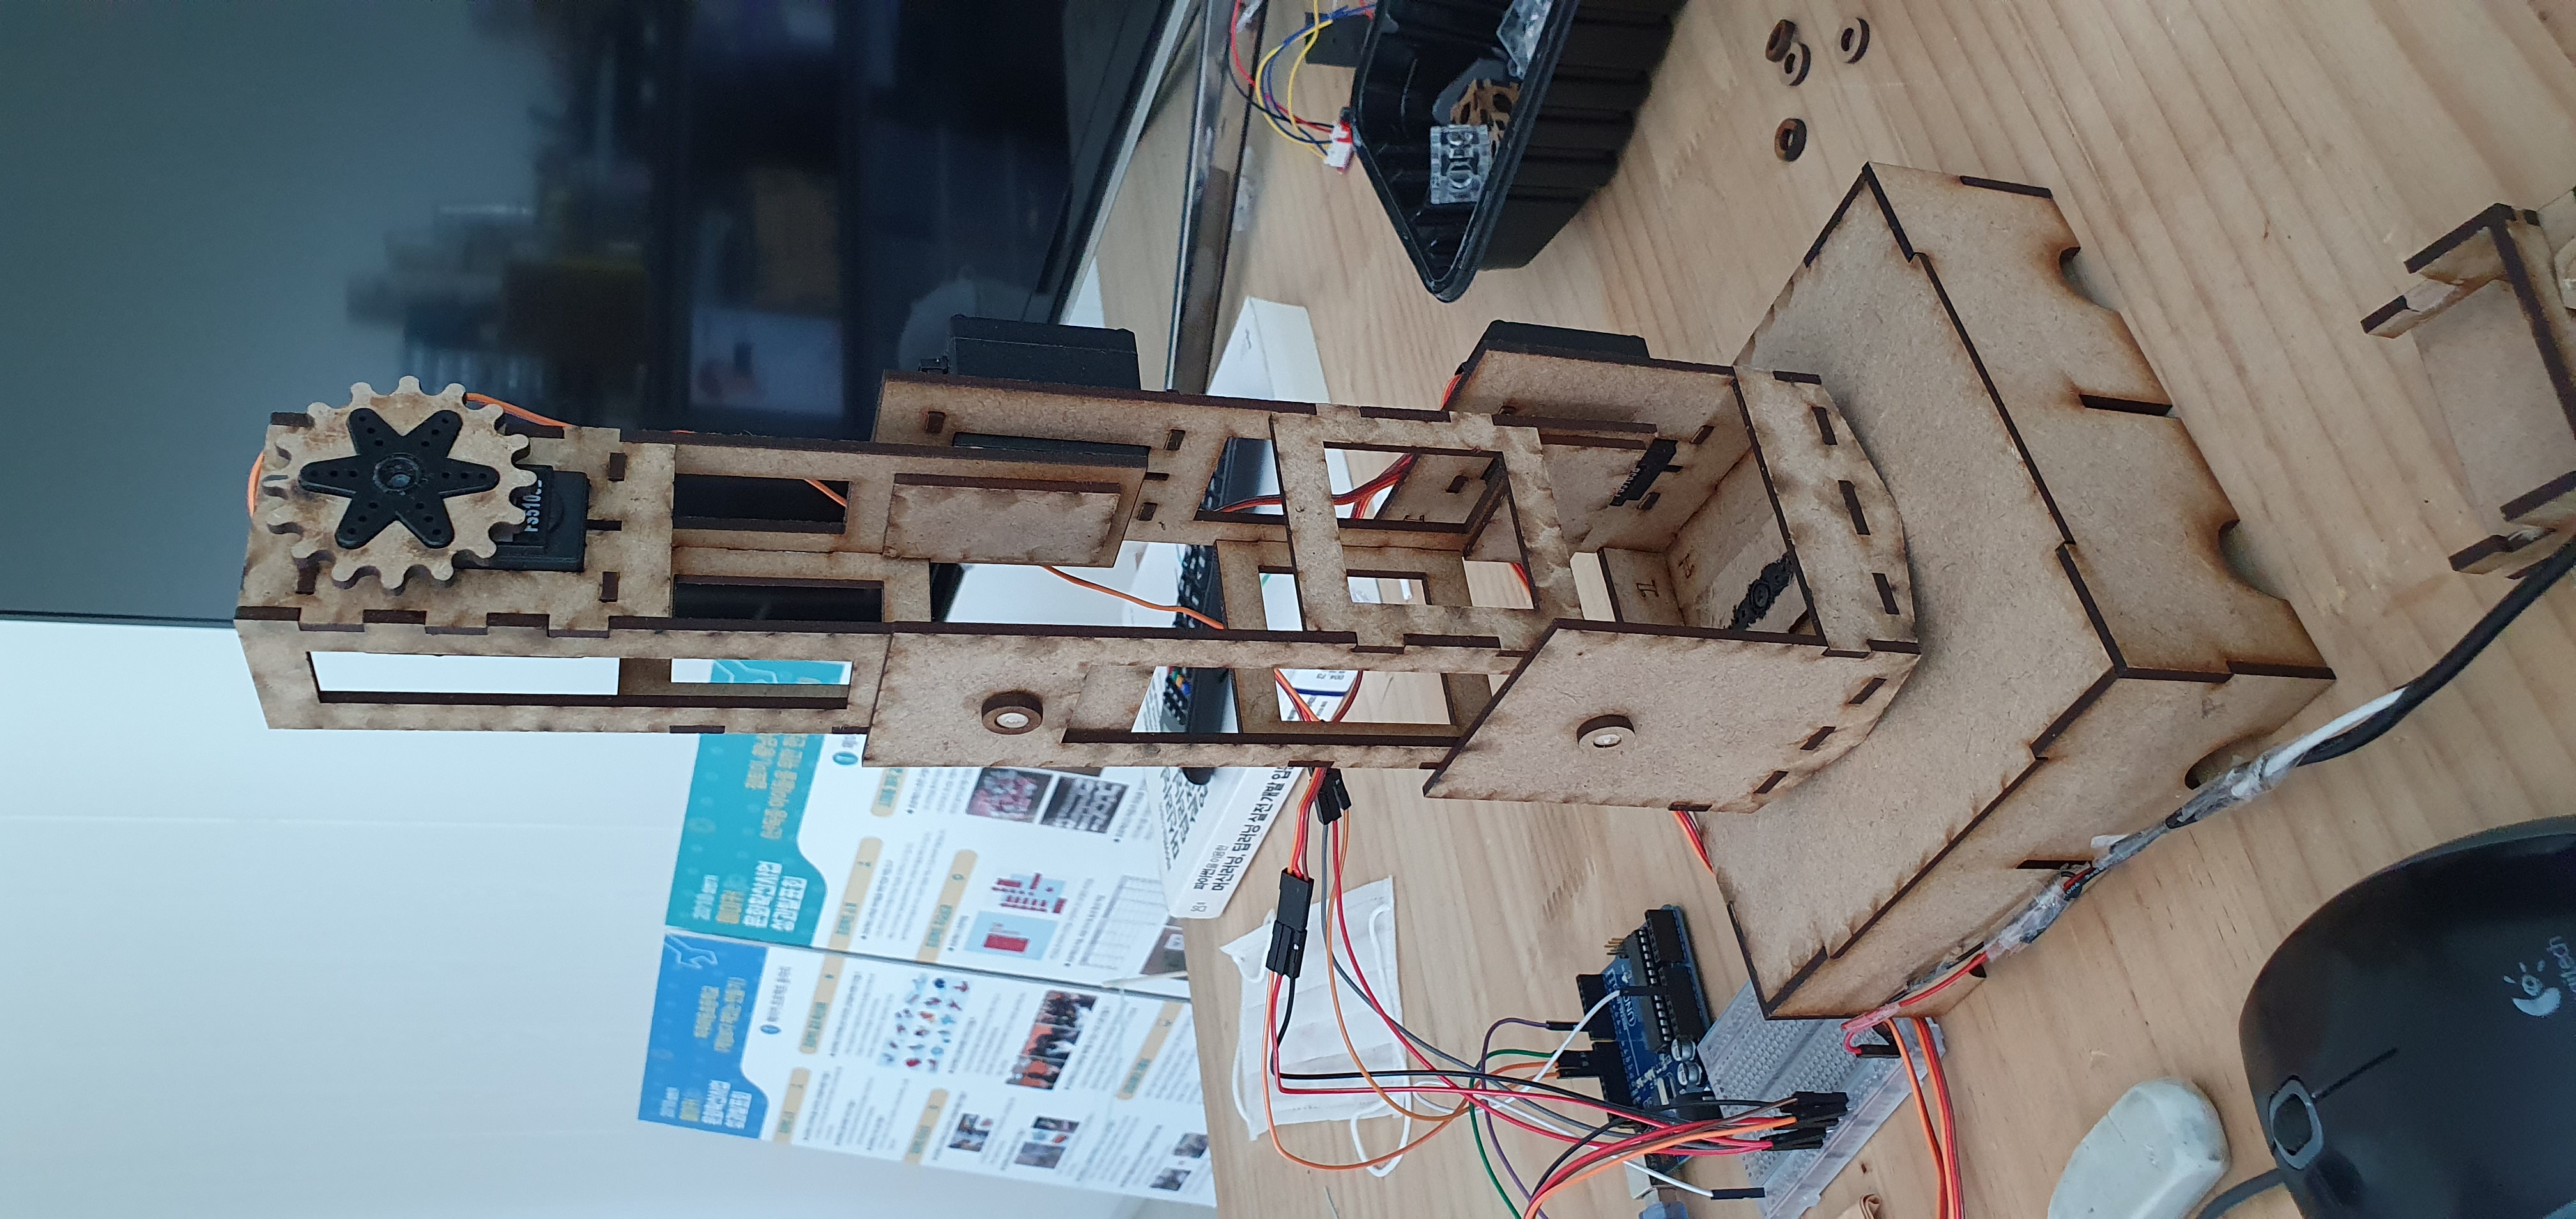
처음 제작에는 너무 외형이 커서 제대로 움직이지 못했구요.
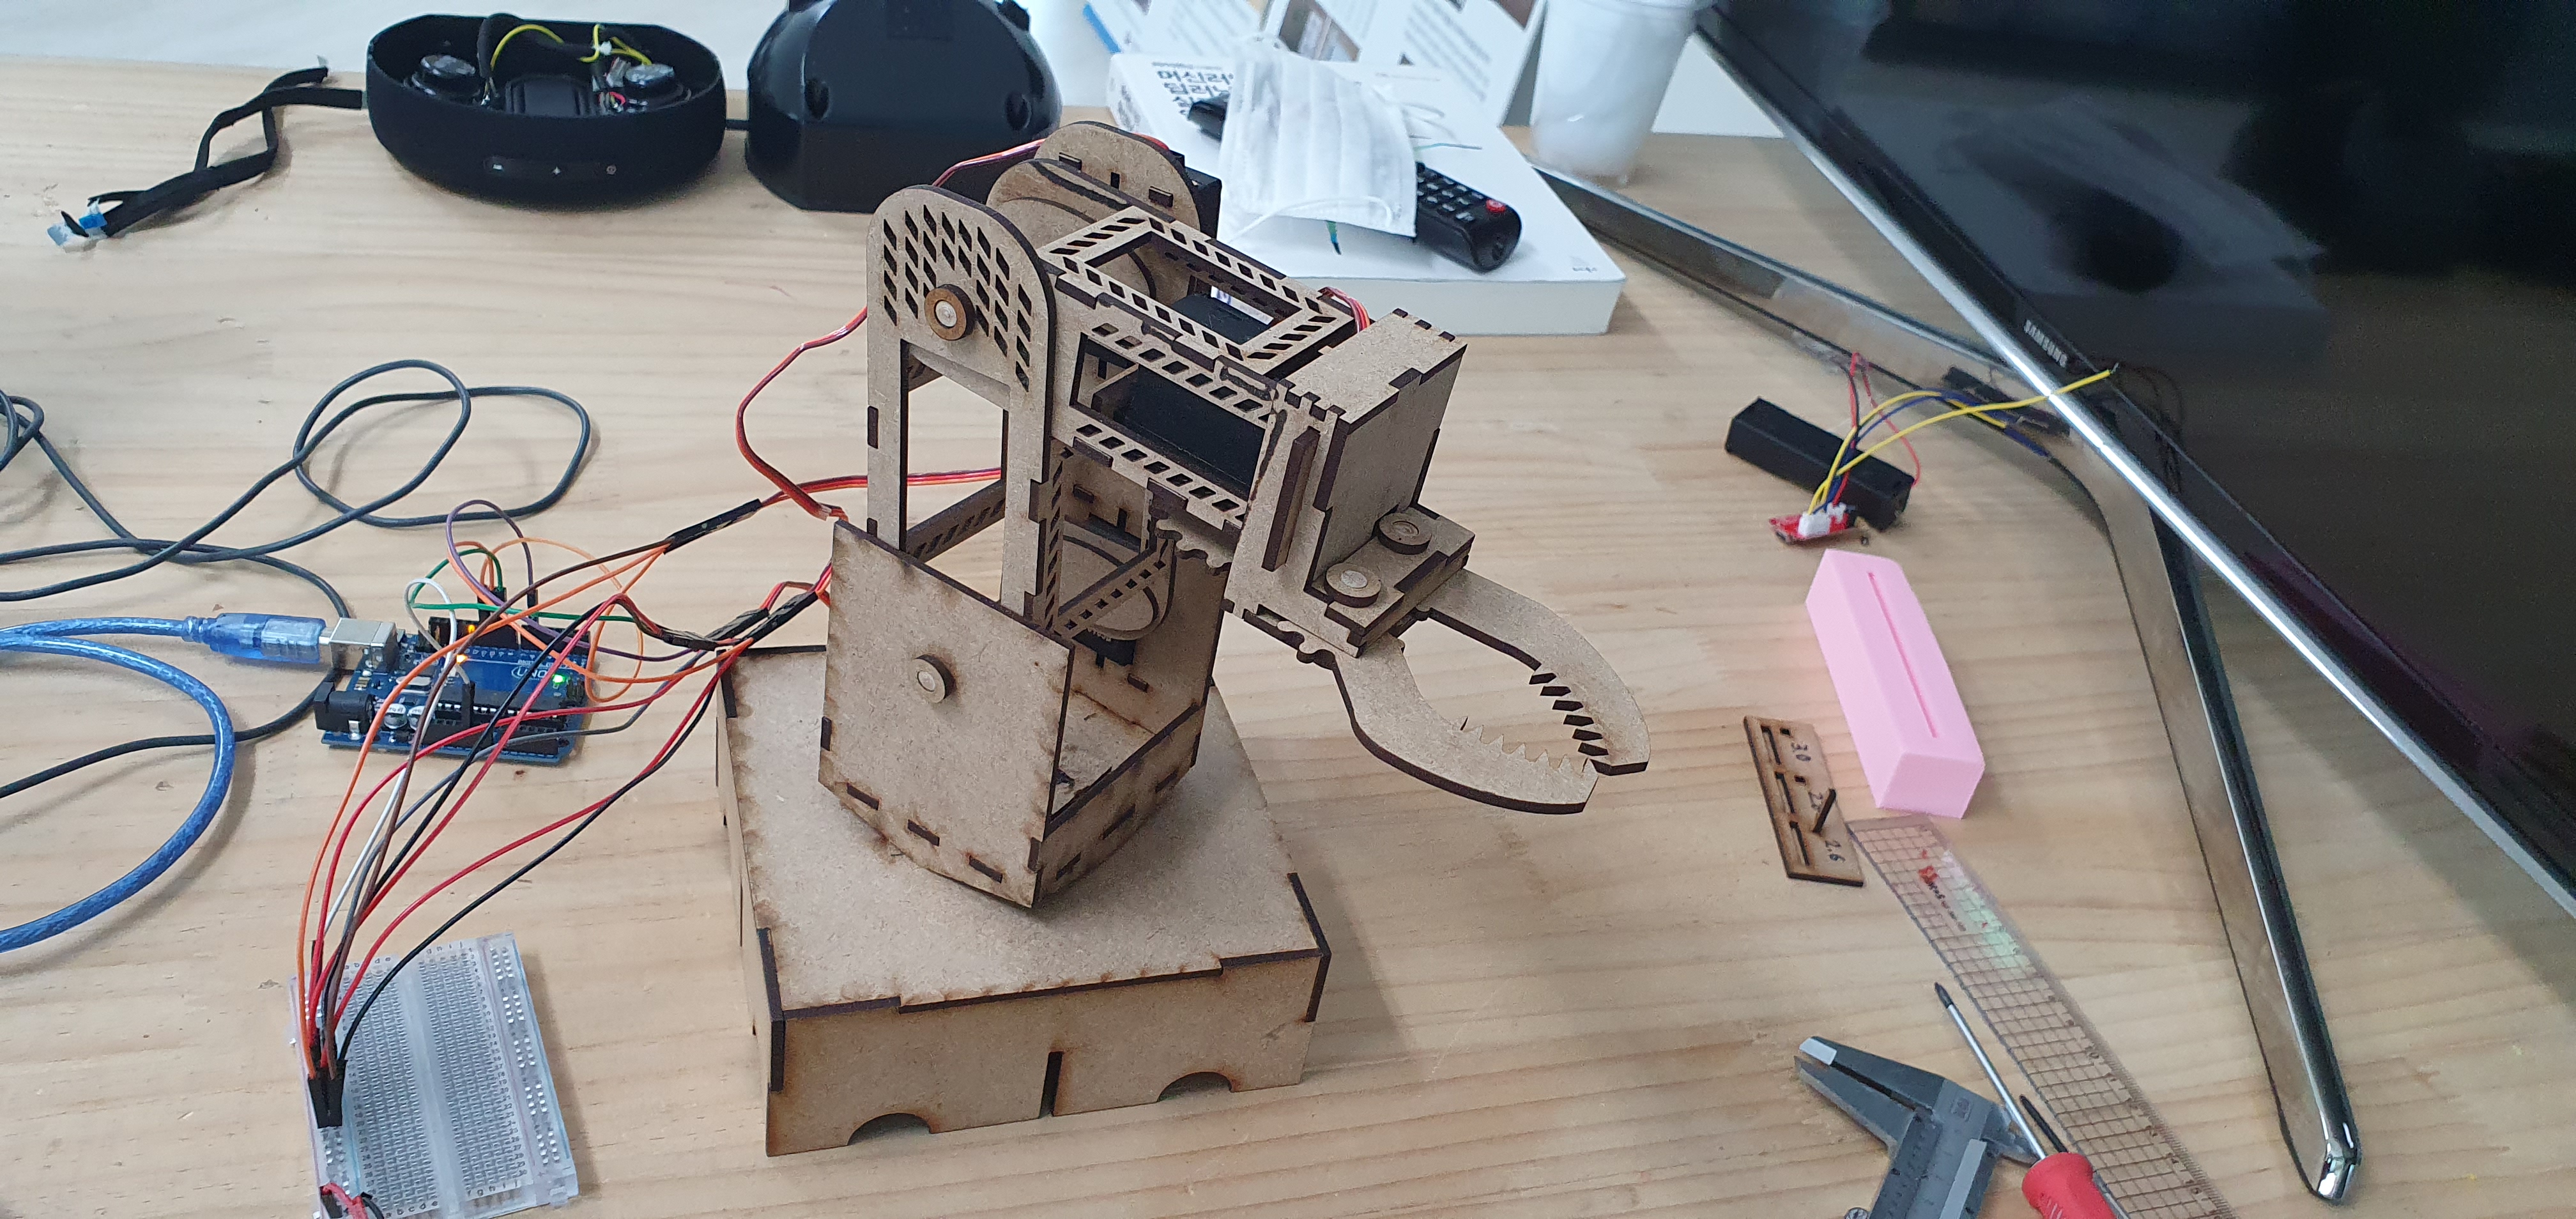
두번째 제작에는 움직이기는 하는데 물건 자체를 들어 올리지 못하더군요.
세번째 제작에는 다행히 1.2v 건전지 세개 무게 정도는 올리게 되었습니다.
[1차 제작]
[2차 제작]
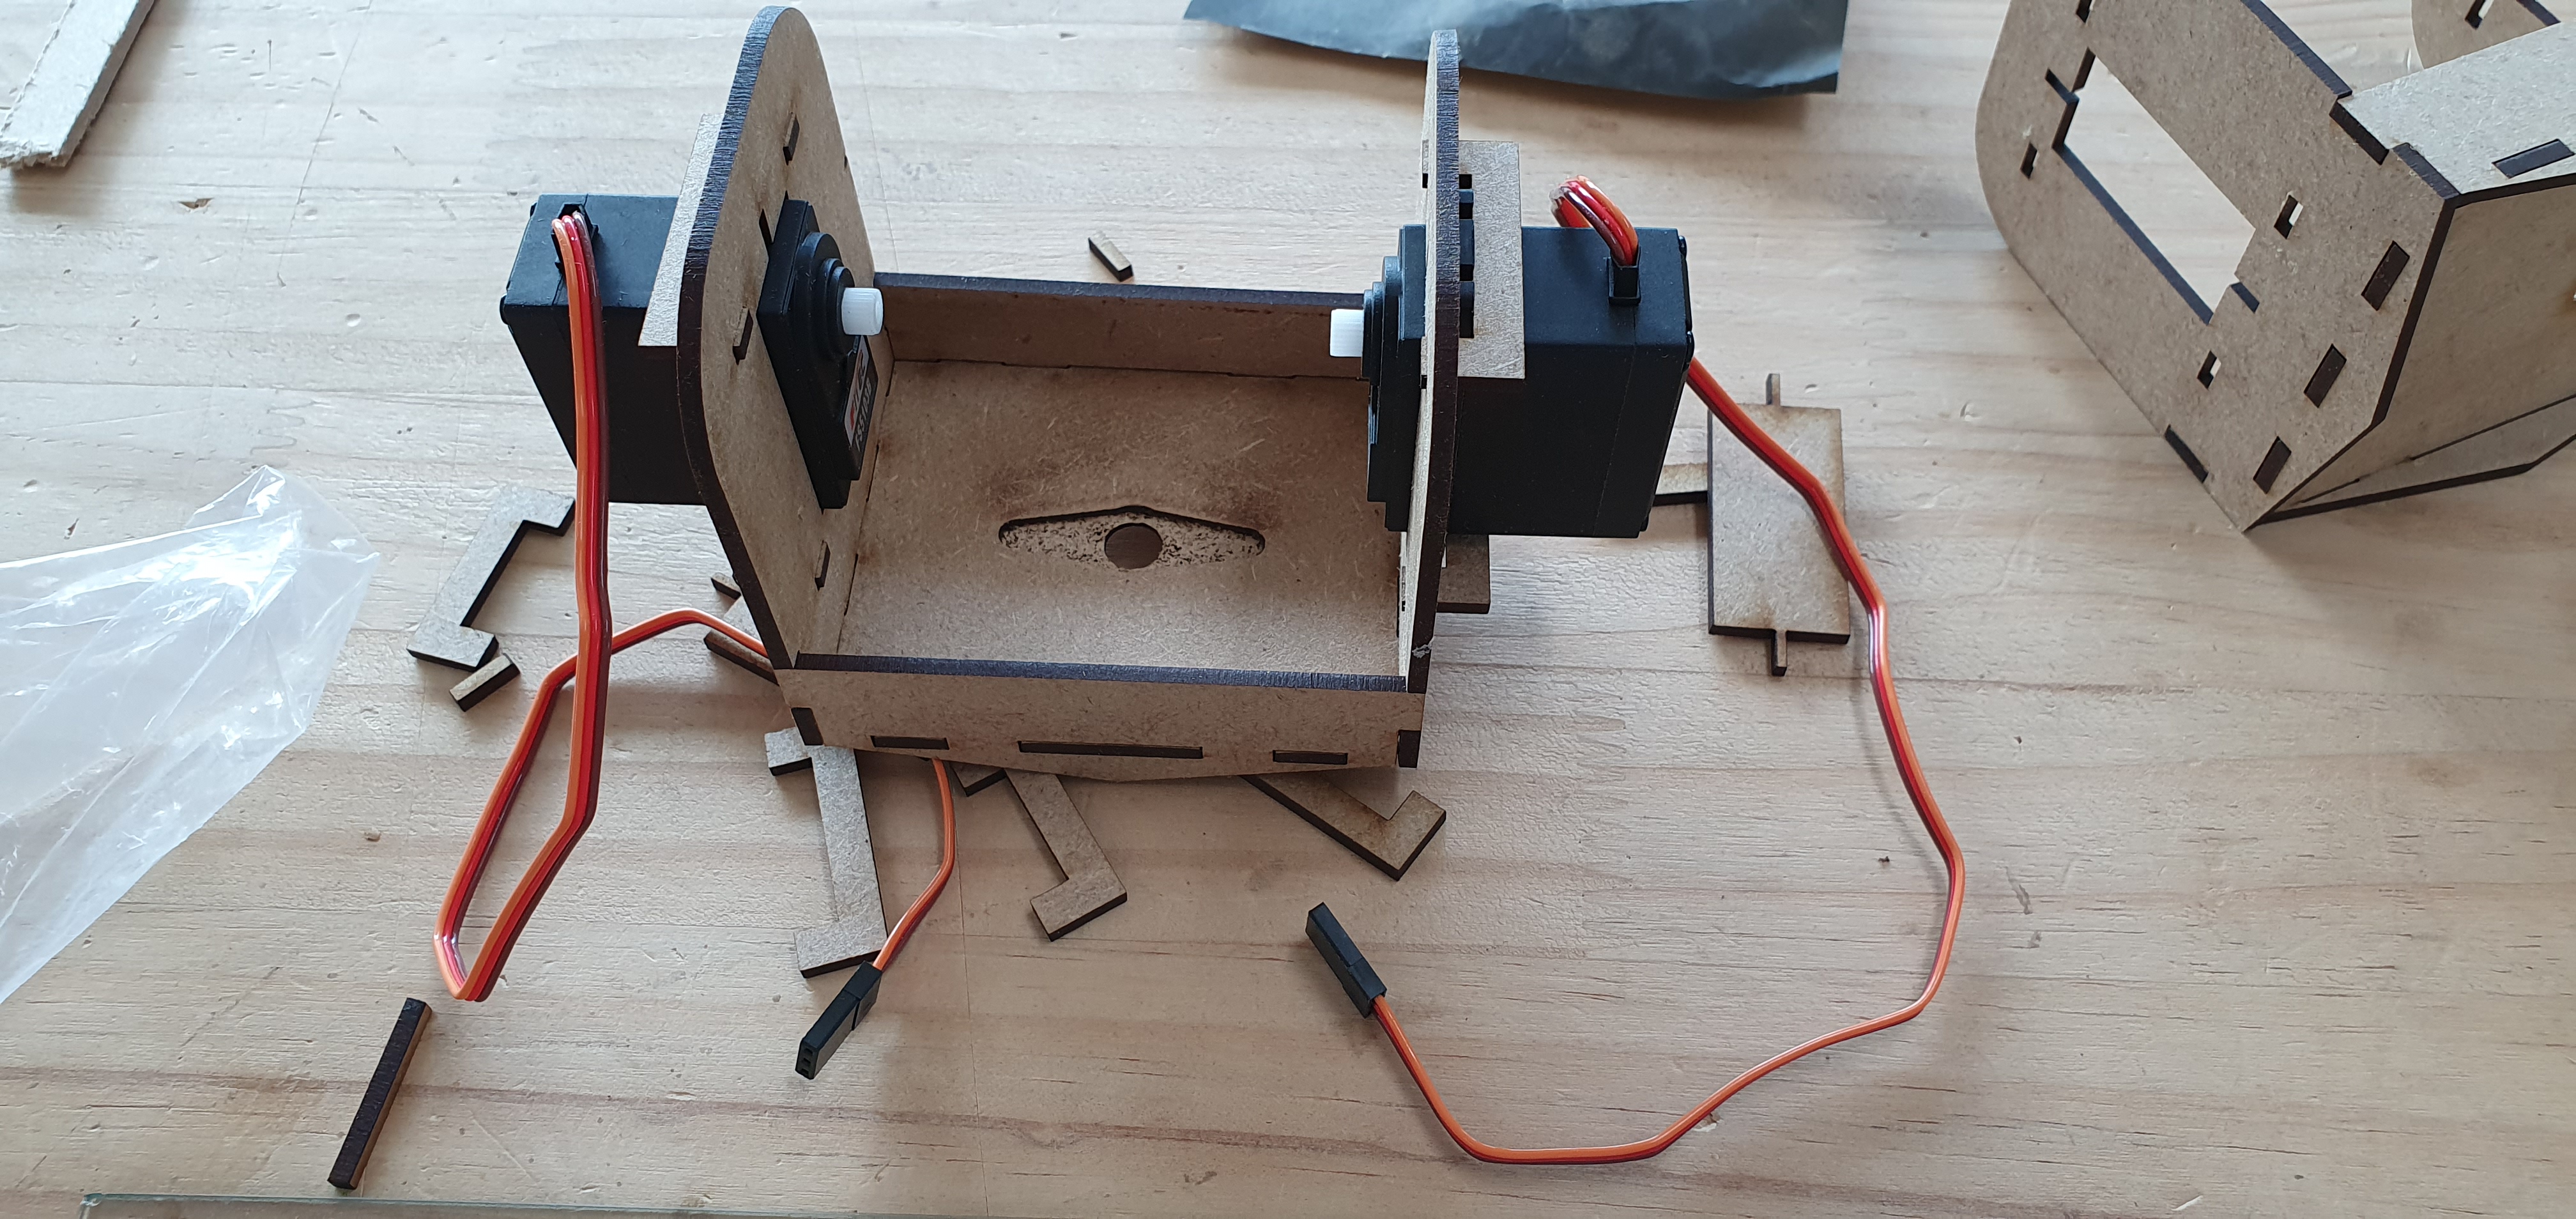
[3차 제작]
힘을 내기 위해서 서보모터를 한개 더 추가했습니다.
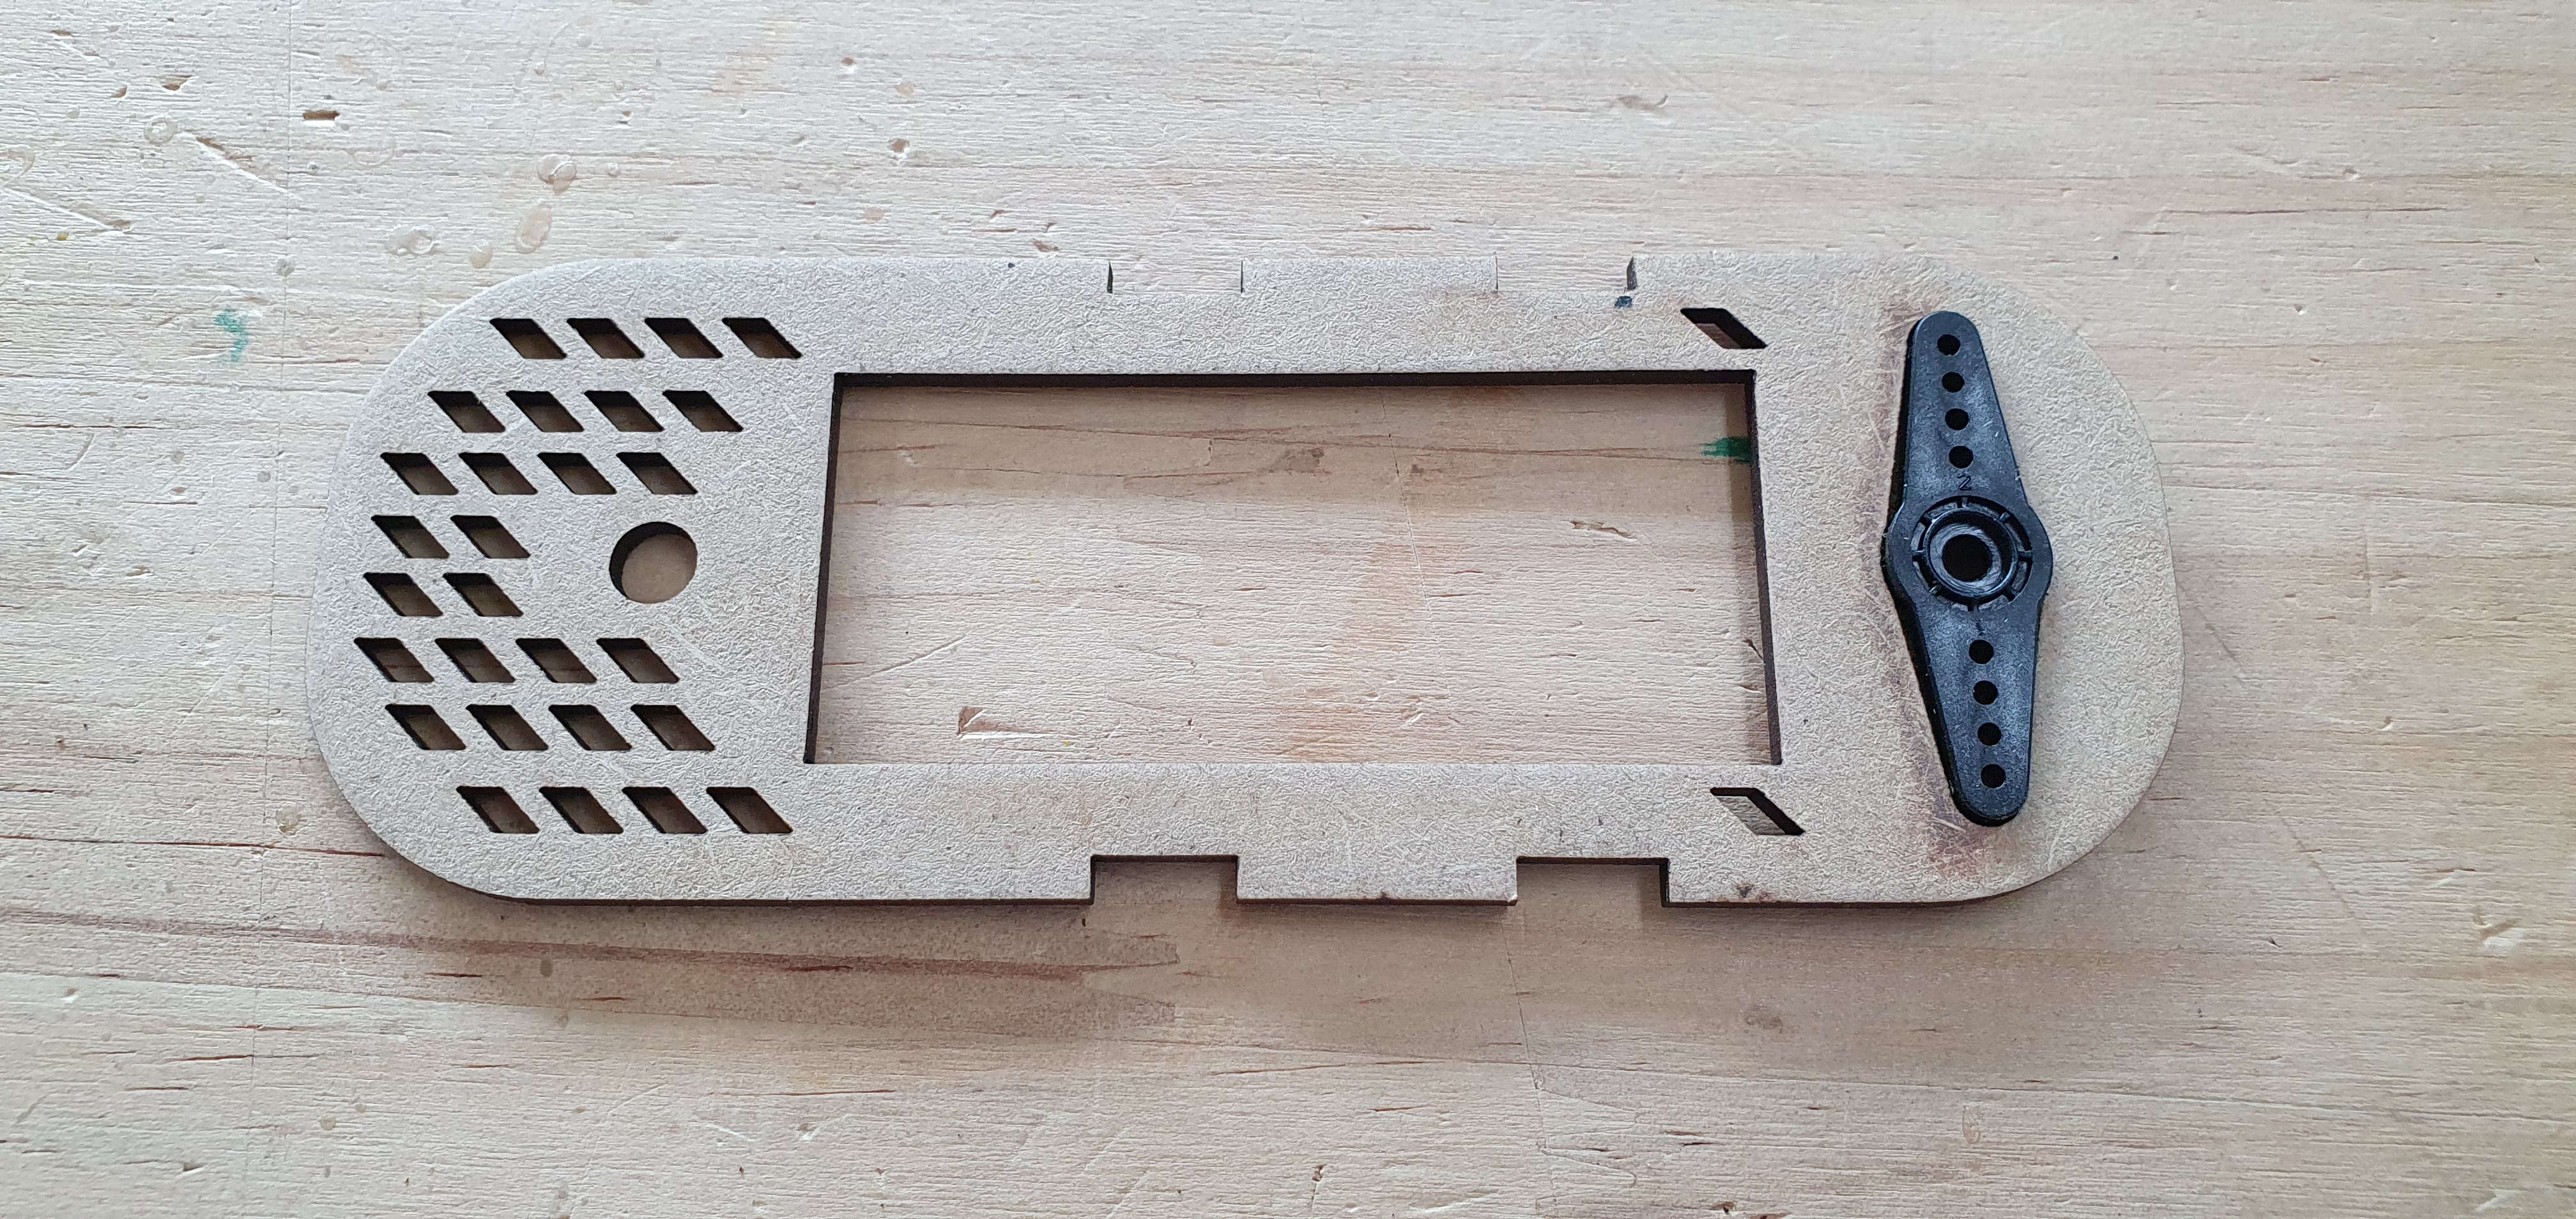
팅커캐드로 로봇팔 외형을 모델링하고 레이저커팅기로 로봇팔 외형을 커팅하였습니다. 아두이노와 서보모터를 이용해서 기본 동작 시켰습니다.
처음 제작에는 너무 외형이 커서 제대로 움직이지 못했구요.
두번째 제작에는 움직이기는 하는데 물건 자체를 들어 올리지 못하더군요.
세번째 제작에는 다행히 1.2v 건전지 세개 무게 정도는 올리게 되었습니다.
[1차 제작]
[2차 제작]
[3차 제작]
힘을 내기 위해서 서보모터를 한개 더 추가했습니다.
💬 응원 댓글 (0)